

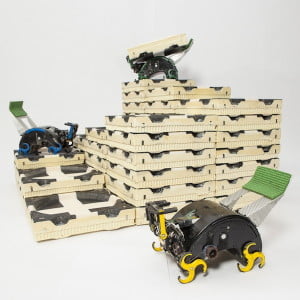

Forscher der Harvard School of Engineering and Applied Sciences (SEAS) und des Wyss Institute for Biologically Inspired Engineering der Harvard University haben ein aus autonomen Robotern bestehendes Bauteam geschaffen. Dieses unglaubliche System benötigt keinerlei menschliche Aufsicht oder Kommunikation und besteht aus einer beliebigen Anzahl von Robotern, die durch Veränderung ihrer Umgebung zusammenarbeiten.
Das von Harvard TERMES genannte System wurde von Termiten inspiriert, die durch ihre Entschlossenheit und kollektive Intelligenz gute Baumeister sind. TERMES zeigt, dass das kollektive System von Robotern komplexe dreidimensionale Strukturen bauen kann, ohne dass ein zentrales Kommando oder vordefinierte Rollen erforderlich sind. So können TERMES-Roboter Türme, Schlösser und Pyramiden aus Schaumstoffbausteinen bauen und dabei ihre eigenen autonomen Leitern errichten, um eine höhere Ebene zu erreichen. In Zukunft werden solche Roboter in der Lage sein, einfache Dinge zu bauen, zum Beispiel auf dem Mars, bevor ein menschliches Team geschickt wird, oder hier auf der Erde.
„Die Hauptinspirationsquelle der Termiten ist die Idee, dass man etwas sehr Kompliziertes schaffen kann, wenn man im Team arbeitet, ohne irgendeine Form von Führung, und zweitens, dass man es schaffen kann, ohne explizit zu diskutieren, was vor sich geht, sondern einfach durch Veränderung der Umgebung“, erklärt Radihka Nagpal, Fred-Kavli-Professorin für Informatik an der SEAS in Harvard.
Es ist bekannt, dass die meisten Bauarbeiten heute von Arbeitern in einer hierarchischen Organisation ausgeführt werden. Normalerweise gibt es einen detaillierten Ausführungsplan, und ein Chef leitet sein Team an und beaufsichtigt es während der Arbeit. Im Falle von Insektenkolonien gibt die Königin keine individuellen Weisungen. Das ist faszinierend, denn jede Termite weiß nicht, was die anderen tun oder in welchem Stadium sich das Insekt gerade befindet. Stattdessen verlassen sich die Termiten auf ein Konzept namens Stigmergy, eine Art implizite Kommunikation, durch die sie Veränderungen in ihrer Umgebung wahrnehmen und entsprechend handeln. Auf diese Weise wurden die Roboter der Forscher konzipiert, und die Ergebnisse sind beeindruckend. Jeder Roboter führt seinen Bauprozess parallel zu den anderen durch, ohne zu wissen, welche anderen zur gleichen Zeit mit ihm arbeiten. Wenn ein Roboter ausfällt oder gehen muss, hat das keinen Einfluss auf die anderen. Dies bedeutet, dass dieselben Anweisungen von fünf oder fünfhundert Robotern ausgeführt werden können. Das TERMES-System ist ein wichtiger Beweis für skalierbare und verteilbare künstliche Intelligenz.
Anderswo auf der Welt, in Europa, erforscht der Nationale Forschungsschwerpunkt (NCCR) im Labor für digitale Fabrikation die Zukunft des Bauens. Professor Jonas Buchli leitet die Forschung. Die Forscher haben hier einen industriellen Arm auf einer mobilen Basis gebaut, der kein externes Ortungssystem benötigt, den sogenannten In-situ Fabricator. Sein 2D-Laser wird mit einem speziellen Algorithmus kombiniert, der eine 3D-Karte der Baustelle erstellt, so dass sich der Roboter selbstständig fortbewegen kann. Er passt sich auch selbstständig an kleine Veränderungen in der Umgebung an. Am Roboter ist eine Reihe von Sensoren angebracht, die Entfernungen und andere Parameter messen können, und es können Kameras und andere Geräte angebracht werden. Er ist mit zwei Computern ausgestattet, von denen einer nur für den Arm und der andere für die gesamte Einheit zuständig ist, und gemeinsam versorgen sie den Roboter mit den Informationen, die er benötigt, um die gewünschten Aufgaben zu erfüllen.
Zurück in den USA hat sich das Forscherteam von Professor Nagpal auf die Zerstörung von Algorithmen spezialisiert, die es sehr großen Gruppen von Robotern ermöglichen, als Kolonie zu agieren. Der Schlüssel zum Erfolg ihres Teams liegt in der Vielfalt der Fachgebiete – Informatiker, Elektroingenieure, Biologen – die alle zusammenarbeiten. Wenn mehrere Exemplare zusammenkommen, seien es Termiten, Bienen oder Roboter, passiert etwas Interessantes, das sich nicht direkt aus der Komponentenanalyse ergeben würde, sagen die Forscher.
Die Forscherin Kirstin Petersen, eine Harvard-Absolventin des SEAS mit engen Verbindungen zum Wyss-Institut, war federführend bei der Entwicklung und Konstruktion der TERMES-Roboter. Sie können mit Hilfe von vier einfachen Sensoren und drei Aktuatoren alle notwendigen Aufgaben ausführen – Ziegel laden, auf die Struktur klettern, Ziegel verlegen usw. -.
„Wir haben die Roboter und die Ziegelsteine parallel entwickelt, um das System so minimalistisch und sicher wie möglich zu gestalten“, so Peterson. „Dies trägt dazu bei, das System robuster zu machen, und vereinfacht die für den Roboterprozessor erforderlichen Berechnungen erheblich. Die Idee ist, die Anzahl kleinerer Fehler zu reduzieren, aber auch, sie zu erkennen und zu korrigieren, bevor sie sich ausbreiten und für ein ganzes System fatal werden“, fügt der Forscher hinzu.
Im Gegensatz zum TERMES-System sind Robotersysteme in der Regel auf eine zentrale Steuerung angewiesen. Diese Systeme stützen sich in der Regel auf einen Supervisor, der den Prozess pro Instanz überwacht, oder auf häufige Kommunikation zwischen den Robotern. Diese Ansätze können die Gruppeneffizienz verbessern und einem System helfen, sich schnell von verschiedenen Problemen zu erholen, aber wenn die Anzahl der Roboter und ihre Verantwortlichkeiten zunehmen, werden diese Arten von Systemen immer schwieriger zu bedienen. In gefährlichen oder sehr abgelegenen Gebieten ist eine zentrale Steuerung ein einziges Bindeglied, das im Falle eines Ausfalls das gesamte System lahm legen kann.
„Es ist möglich, dass am Ende etwas zwischen zentralisierten und dezentralisierten Systemen bevorzugt wird, aber wir haben bewiesen, dass es möglich ist, auch das andere Extrem zu nutzen, das wie Termiten sein kann. Und vom Standpunkt der Termiten aus gesehen funktioniert es perfekt“, fügt Nagpal hinzu.
Diese Forschung wurde vom Wyss Institute for Biologically Inspired Engineering an der Harvard University unterstützt.
Die Arbeiter befürchten, dass diese technologischen Entwicklungen dazu führen werden, dass sie bald teilweise und dann ganz durch diese Maschinen ersetzt werden. Und das zu Recht, denn der Vorteil von Robotern gegenüber Menschen besteht darin, dass sie keine Pausen, keinen Urlaub und keine Krankheitsurlaube brauchen, so dass sie ohne Unterbrechung arbeiten können, bis die Arbeit beendet ist, was die für den Bau benötigte Zeit verkürzt. Mit anderen Worten, die Roboter werden die Arbeitnehmer in dieser Hinsicht übertreffen, so dass es angesichts der Vorteile ihres Einsatzes unwahrscheinlich ist, dass sie den Menschen noch ersetzen werden.
Was können TERMES-Roboter tun?
- Sie können vorwärts und rückwärts gehen und sich auf der Stelle umdrehen.
- Sie können eine ziegelsteingroße Stufe hinauf- oder hinuntergehen.
- Sie können einen Ziegelstein aufheben, ihn tragen und direkt vor sich ablegen
- Sie können andere Ziegelsteine und Roboter in ihrer Nähe erkennen
- Sie können ihren Standort anhand des ersten Steins verfolgen
Welche Anweisungen können TERMES-Roboter befolgen?
- Vorgegebene Verkehrsregeln befolgen
- Umgeben Sie das im Bau befindliche Bauwerk, um den ersten Stein zu finden (zur Orientierung)
- Das Bauwerk erklimmen
- Aufnehmen eines Ziegels
- Platzieren eines Ziegels an einer beliebigen freien Stelle, die die örtlichen geometrischen Anforderungen erfüllt
- Verlassen Sie das Bauwerk
Die Entwicklung der Technologie, der Robotik, der Maschinen und Geräte, die immer intelligenter werden, lässt uns über die Zukunft nachdenken, die gar nicht mehr so weit entfernt zu sein scheint, und wir fragen uns: Wie wird es sein, wenn Roboter unsere Häuser bauen?
Quelle des Artikels:
https://www.sciencedaily.com/releases/2014/02/140213142134.htm
Surse poze:
http://phys.org/news/2014-02-self-organizing-robots-robotic-crew-foreman.html http://www.experimenta.es/

